智能垃圾桶看似只是增加了自动开盖功能,实际涉及传感器检测、主控判断、电机驱动和电源管理等多个环节。当用户靠近时,PCBA需要识别有效的触发信号,控制桶盖完成开启,并在合适的时机关闭。如果感应不稳定、电机动作异常,或者待机功耗过高,都会影响产品的使用体验。
随着产品功能增加,智能垃圾桶还可能加入脚踢感应、满溢检测、除臭、夜灯和无线连接等功能。这些需求不仅会增加硬件模块,也会提高各模块之间的协调难度。因此,智能垃圾桶PCBA开发需要从整机功能出发,统筹感应检测、主控逻辑、电机驱动和电源管理,而不是简单地将几个功能模块组合在一起。
主控方案如何匹配产品功能
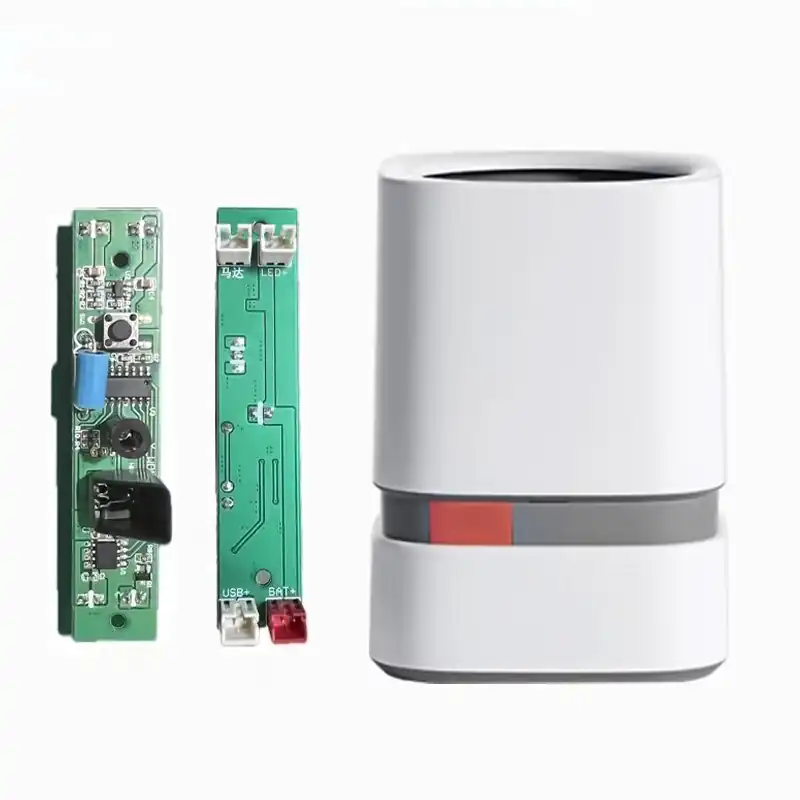
主控MCU负责处理传感器信号、执行开合逻辑、管理电机动作,并协调按键、指示灯和电源状态。选择主控时,需要结合产品功能、软件复杂度、外围接口和目标成本进行判断。对于基础型产品,如果只需要红外感应、自动开合、延时关盖和电量检测,资源适中的MCU通常就能满足需求。硬件架构相对简单,开发重点在于控制逻辑稳定、待机功耗低,以及长期运行时不容易出现误触发。如果产品增加脚踢感应、满溢检测、状态显示或无线通信,就需要重新评估主控的接口数量、存储空间和软件资源。对于涉及图像识别等复杂处理的智能分类产品,还可能需要独立的计算平台与实时控制MCU配合,分别承担识别和执行任务。
主控并不是性能越高越好。功能固定的产品,过度配置会增加成本和开发复杂度;需要后续扩展的产品,应适当预留资源,避免功能升级时重新设计整套PCBA。
感应检测决定自动开盖是否可靠
智能垃圾桶常用的感应方式包括红外、超声波以及其他非接触式传感技术。不同方案在检测距离、响应速度、环境适应性和成本方面各有特点,需要结合产品结构与使用场景选择。
红外感应方案结构相对简单,适合检测人手或物体靠近。不过,环境光、传感器安装角度、外壳材料和检测区域内的其他物体,都可能影响实际表现。超声波等方案可以提供距离信息,但也需要考虑安装空间、声学干扰和目标表面特征等因素。对于普通自动开盖产品,未必需要同时使用多种传感器。合理的触发阈值、信号滤波和关盖延时,往往比单纯增加传感器更有价值。如果产品面向宠物家庭或复杂公共环境,再考虑通过多传感器配合减少误触发,通常更符合成本和功能需求。
在PCBA设计中,传感器接口需要考虑供电稳定性、信号干扰和连接可靠性。如果感应模块与电机驱动共用电源,还应评估电机启动或停止时的电压波动是否会影响检测结果。最终的触发逻辑也需要在整机状态下验证,而不是只测试传感器能否输出信号。
电机驱动需要兼顾开合动作与机械负载
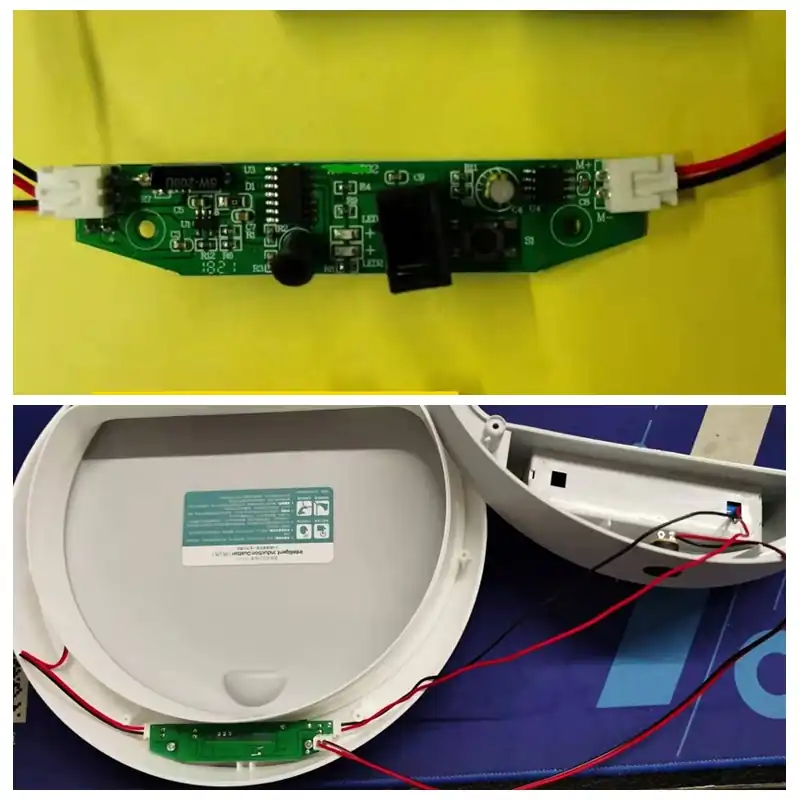
桶盖开合是智能垃圾桶的主要执行动作。PCBA需要根据电机类型和机械结构控制启动、停止及运动方向,并在动作异常时及时处理。常见方案可以采用舵机,也可以使用直流电机配合相应的传动和位置控制结构。舵机方案便于实现角度控制,但需要评估其扭矩、供电需求和机械负载;直流电机方案的结构适应性较强,不过通常还需要考虑行程检测、限位或其他位置判断方式。
电机选型不能只看额定参数,还需要结合桶盖重量、铰链结构、传动阻力和实际开合速度进行评估。桶盖偏重、机械阻力过大或装配偏差,都可能导致电机启动困难、动作不到位或堵转。在PCBA层面,电机驱动电路需要满足启动和运行时的电流需求,并根据电机类型设计合适的驱动与保护措施。对于直流电机,可以根据控制需求采用相应的驱动拓扑;对于舵机,则需要重点处理其供电和控制信号。
电机电源与MCU、传感器等控制电路之间也需要合理分配电源路径。电机启动时的电流变化可能造成电压跌落,严重时会导致主控复位或传感器误触发。因此,电源容量、滤波、接地和PCB走线需要结合实际负载共同评估。
低功耗设计关系到日常使用成本
不少智能垃圾桶采用电池供电,用户通常希望在较长时间内不必频繁更换或充电。因此,PCBA不仅需要控制电机动作时的功耗,也要关注设备长时间处于待机状态时的电流消耗。
主控可以根据产品工作逻辑进入低功耗状态,由必要的感应电路负责检测触发条件,再唤醒系统执行开盖动作。对于不需要持续工作的显示、通信或辅助功能,也可以通过合理的电源管理减少不必要的消耗。电源方案需要根据整机负载确定。如果电机、主控和传感器的供电要求不同,就应评估是否需要独立的电源路径或稳压电路。采用电池供电时,还需要结合电池特性设计电量检测、低电量提示以及必要的充放电保护。
实际续航不仅取决于MCU的休眠电流,还与开盖频率、电机运行时间、传感器工作模式、电池容量和电源转换效率有关。因此,不能仅凭某个芯片的低功耗参数判断整机续航,应该通过实际使用场景测试来评估。
电机干扰与传感器稳定性需要一起验证
智能垃圾桶的电机驱动电路会产生电流变化和电磁干扰,可能通过电源、地线或空间耦合影响主控、传感器和无线通信模块。若设计阶段没有充分考虑这些因素,产品可能出现开盖时重启、感应异常或通信不稳定等问题。
PCB布局时,可以根据电路特点合理安排电机驱动、主控、传感器和无线模块的位置,尽量缩短大电流回路,并为关键电源节点配置合适的滤波与去耦措施。电机端的干扰抑制方式则应根据电机类型、驱动拓扑和实际测试结果确定,不宜直接套用固定的元件组合。如果产品带有蓝牙或Wi-Fi,还需要兼顾天线净空、供电噪声和整机结构对无线性能的影响。传感器窗口、金属部件和电池位置也可能改变最终的检测或通信表现。抗干扰验证应在电机启动、停止、堵转保护触发以及无线通信等典型状态下进行。必要时结合整机EMC测试排查问题,才能判断PCBA是否适合实际使用环境。
智能垃圾桶PCBA的功能架构
不同产品的功能配置差异较大,可以根据实际需求组合以下模块。
| 功能模块 | 主要作用 | 设计关注点 |
|---|---|---|
| 主控MCU | 处理感应信号、执行控制逻辑 | 资源配置、响应稳定性 |
| 感应模块 | 检测靠近、脚踢或其他触发动作 | 环境适应性、误触发控制 |
| 电机驱动 | 控制桶盖开合 | 驱动能力、位置控制、异常保护 |
| 电源管理 | 为主控、电机和传感器供电 | 电流需求、电压稳定性 |
| 电量管理 | 检测电池状态并处理低电量情况 | 续航评估、充放电保护 |
| 辅助功能 | 支持夜灯、除臭、显示或无线连接 | 功耗、接口资源、功能协调 |
这套架构并不意味着所有产品都需要配置全部模块。对于基础型产品,优先保证感应、开合和电源管理的稳定性即可;对于功能较多的型号,则需要在硬件设计阶段明确模块之间的接口和工作优先级,避免功能增加后出现资源冲突。
从样机测试到批量生产
智能垃圾桶PCBA的验证需要覆盖电子功能与整机动作。感应测试应关注不同接近方向、距离和环境条件下的触发表现;电机测试则需要检查开合是否顺畅、位置控制是否准确,以及机械阻力变化时能否正常工作。
对于电池产品,还需要测试待机功耗、典型使用条件下的续航和低电量行为。对于带充电功能的型号,应进一步验证充电状态识别、异常处理及相关保护功能。长时间循环运行也很重要,可以帮助发现电机驱动、连接器、机械配合和控制逻辑方面的问题。
进入量产后,还需要考虑程序烧录、传感器功能检查、电机动作测试和整机装配一致性。若传感器依赖特定的安装位置或外壳结构,生产测试也应尽量模拟最终装配状态,避免出现PCBA单独测试正常、整机使用却不稳定的情况。
此外,PCBA布局、器件选型和测试方式都应尽早考虑可制造性。合理规划测试点、连接器位置和关键功能的检测方法,有助于减少生产调试时间,并提高批量产品的一致性。

如何根据产品定位选择PCBA方案
智能垃圾桶PCBA没有适用于所有产品的固定方案。基础型产品可以优先考虑结构简单、成本可控的感应与电机控制架构;强调交互体验的产品,则需要根据实际场景增加脚踢感应、状态显示或无线连接。
如果产品需要自动分类或其他复杂识别功能,就应进一步评估传感器、计算平台和实时控制之间的分工,并考虑相应的开发周期、功耗和量产成本。这类产品的复杂度不只体现在PCBA上,也会延伸到算法、机械结构和整机验证。
对于PCBA方案开发而言,合适的设计不是功能最多或主控性能最高的方案,而是能够满足目标功能、稳定性和成本要求,并且具备批量生产可行性的方案。
关于智能垃圾桶PCBA开发
智能垃圾桶PCBA开发需要将传感器检测、主控逻辑、电机驱动和电源管理作为一个完整系统进行设计。除了实现基本开合功能,还应在样机阶段验证误触发、动作异常、待机功耗和电磁干扰等实际问题。前期明确使用场景与产品配置,并将关键功能纳入测试流程,有助于降低开发过程中的反复修改,让智能垃圾桶PCBA更顺利地从样机走向批量生产。
能波达光电位于深圳市龙岗区,成立于2008年,专注于PCBA方案开发,可以根据产品功能和技术路线参与PCBA方案开发,从硬件架构、原理图和PCB设计,到嵌入式软件、样机调试、功能测试以及量产导入进行配合。